Software aus eigener Entwicklung
Ihre Linearachse,direkt im Teach-Pendant.
Schiene und Roboter gemeinsam einlernen, am Teach-Pendant des Roboters — heute für den Elite CS612 und den Universal Robots UR10e. Jeder Punkt speichert Arm und Schiene zusammen, und eine Naht darf länger sein, als der Arm reicht.
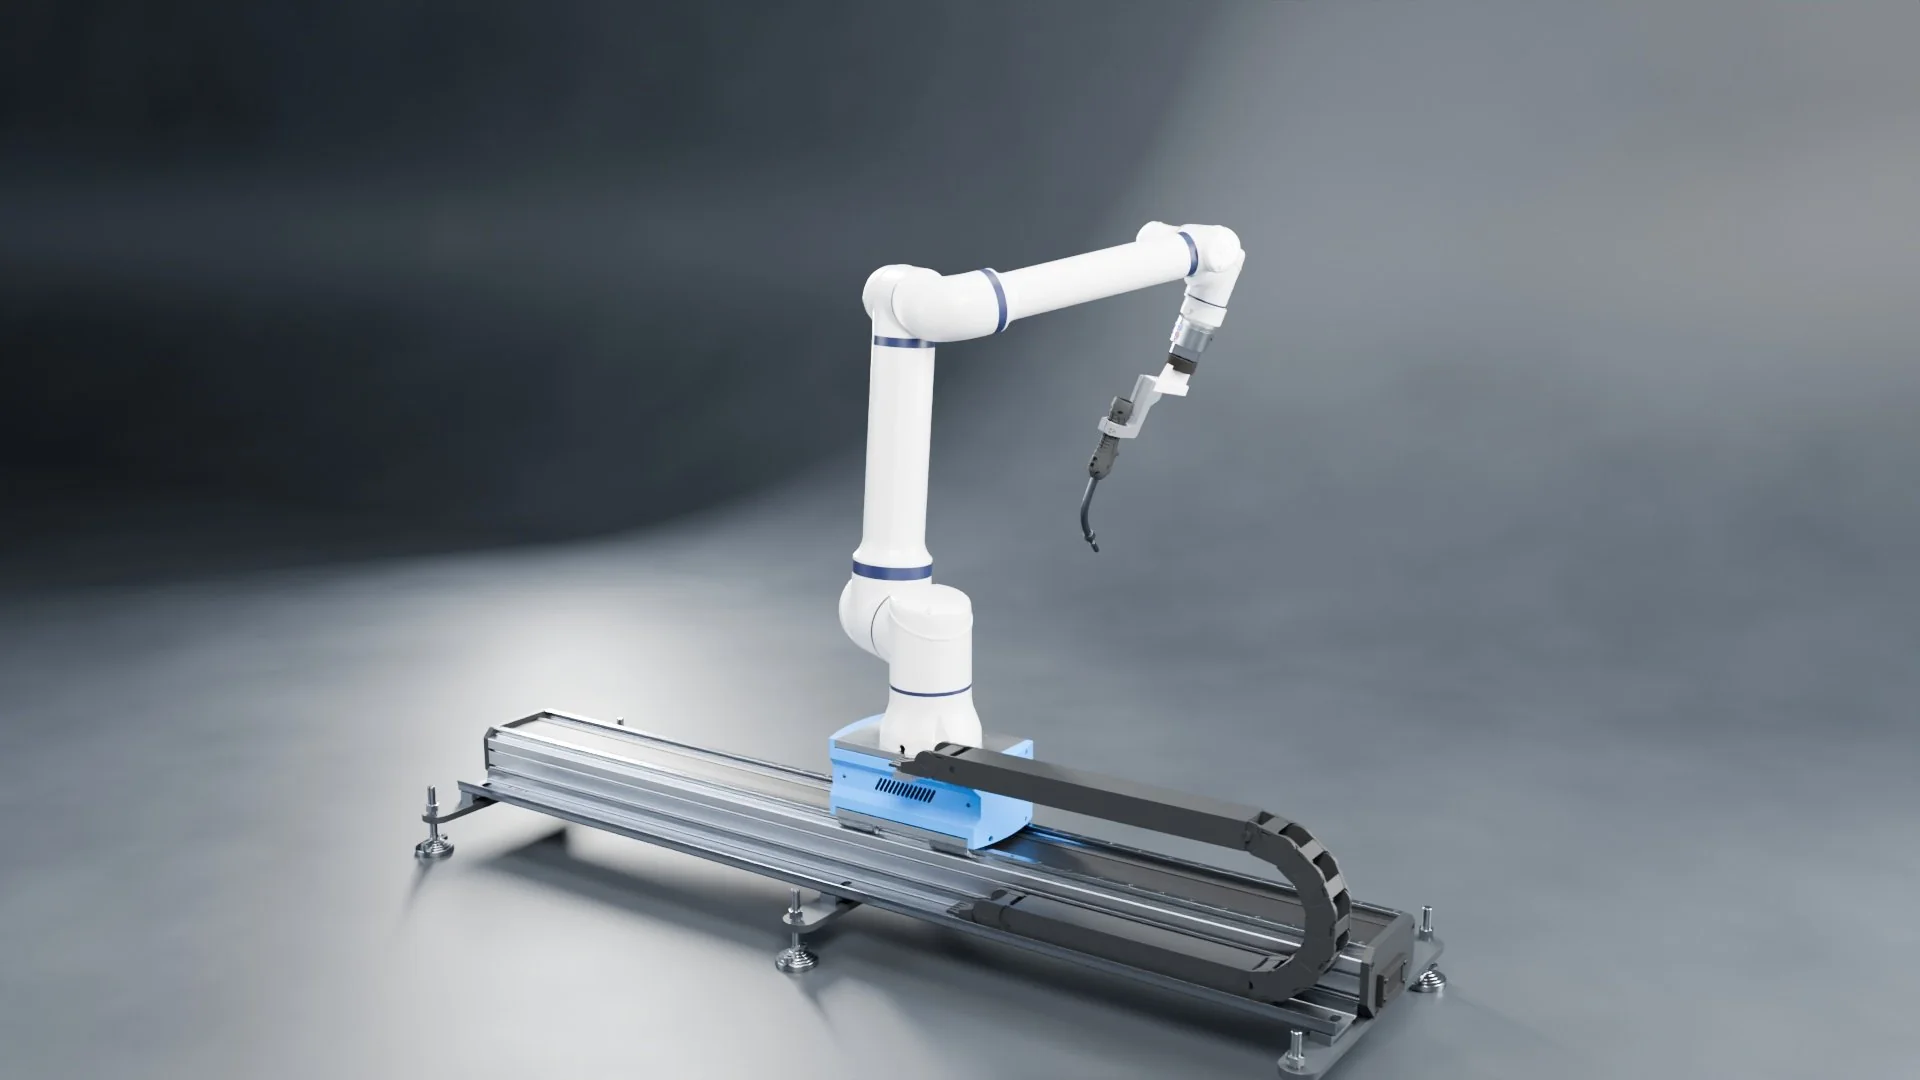
Rendering der Versuchsanlage
In Zahlen
An der Versuchsmaschine gemessen.
Linie am Bauteil mit 800 mm Schiene — Stifttest am echten CS612
Schienengeschwindigkeit mit Roboter und Brenner — jede Fahrt kam an
Schleppfehler bei 60 mm/s mit Roboter und Brenner
Block für den ganzen Ablauf (LinTeach Path)
Alle Werte von der Versuchsmaschine, Oktober 2026.
01Das Problem
Lange Teile. Kurze Reichweite.
Ein Cobot reicht etwa 1,3 m. Viele Bauteile sind länger. Eine siebte Achse fährt den Roboter am Bauteil entlang — aber bisher waren das zwei Maschinen mit zwei Bedienoberflächen, und die Schienenfahrten mussten als Skript getippt werden.
LinTeach legt die Schiene in das Pendant des Roboters. Kein zweiter Bildschirm, kein Skript — Programmblöcke wie jeder andere Befehl im Roboterprogramm.
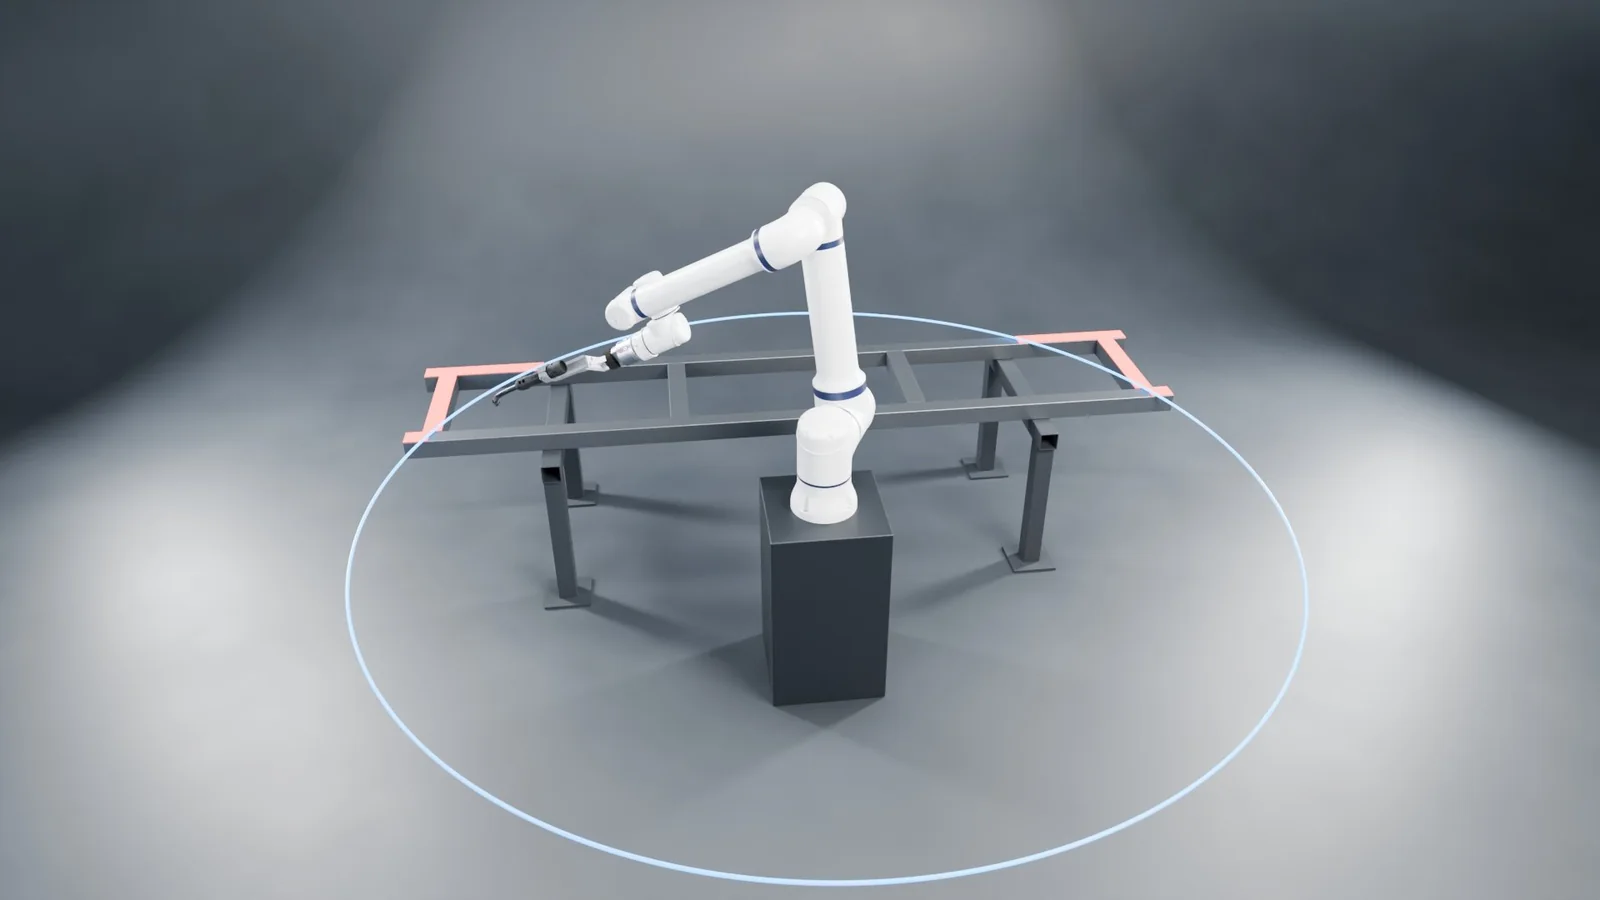
Rendering: fester Stand, begrenzte Reichweite
02In drei Schritten eingelernt
Verfahren, speichern, starten.
Alles am Teach-Pendant des Roboters. Wer den Roboter bedienen kann, kann die Achse bedienen.
Die Pendant-Aufnahmen zeigen LinTeach 0.8.4 auf Deutsch. Das Plugin läuft auf Deutsch und Englisch.
03Die Blöcke
Vier Bausteine im Roboterprogramm.
LinTeach erscheint als eigener Reiter im Pendant. Jeder Block schreibt das Schienenskript selbst — getippt wird nichts.
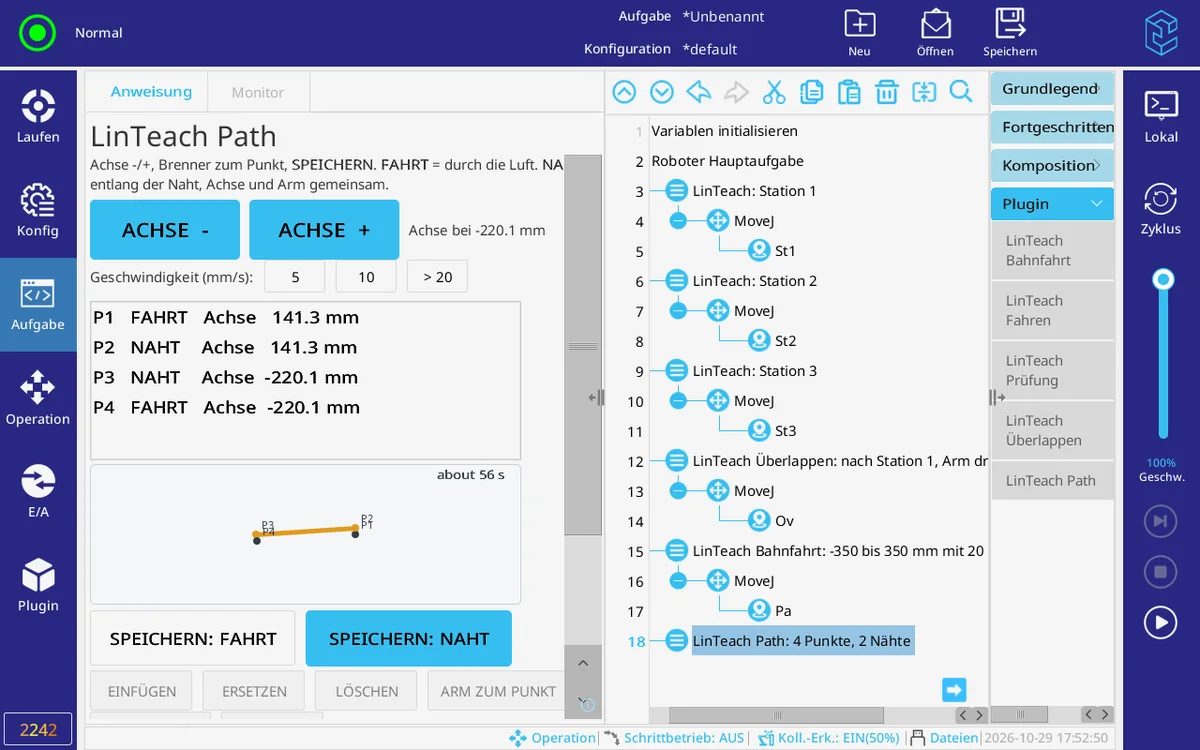
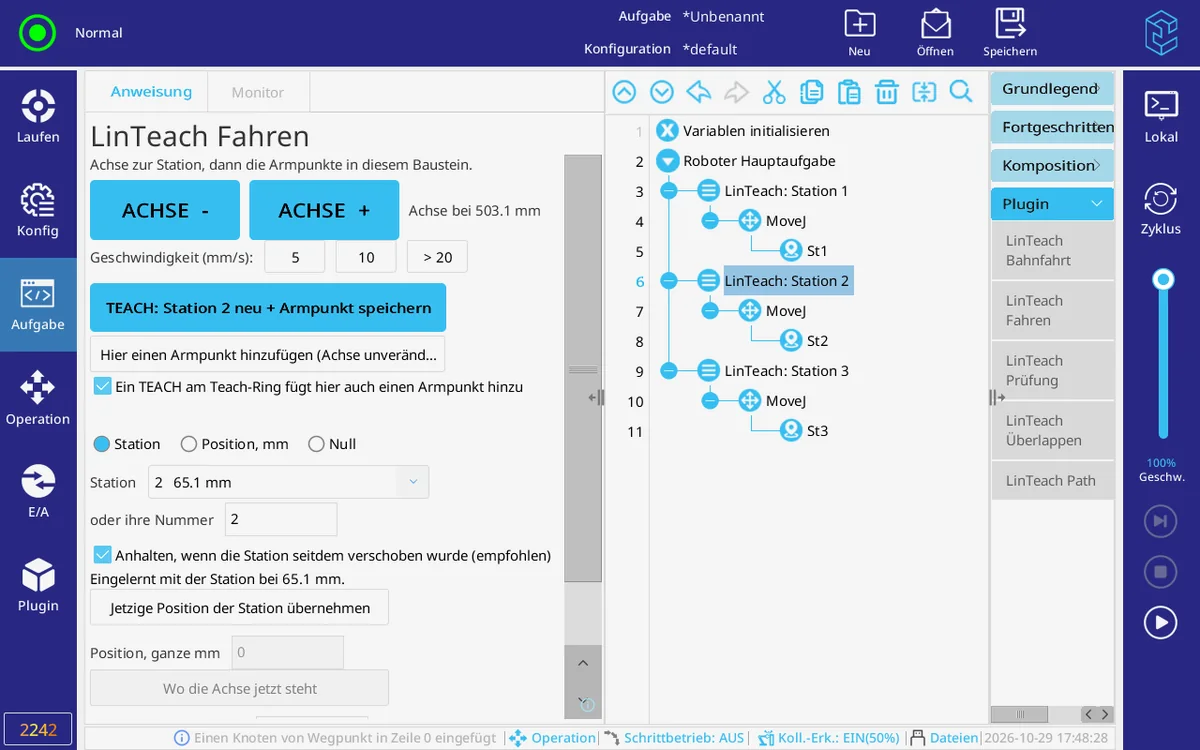
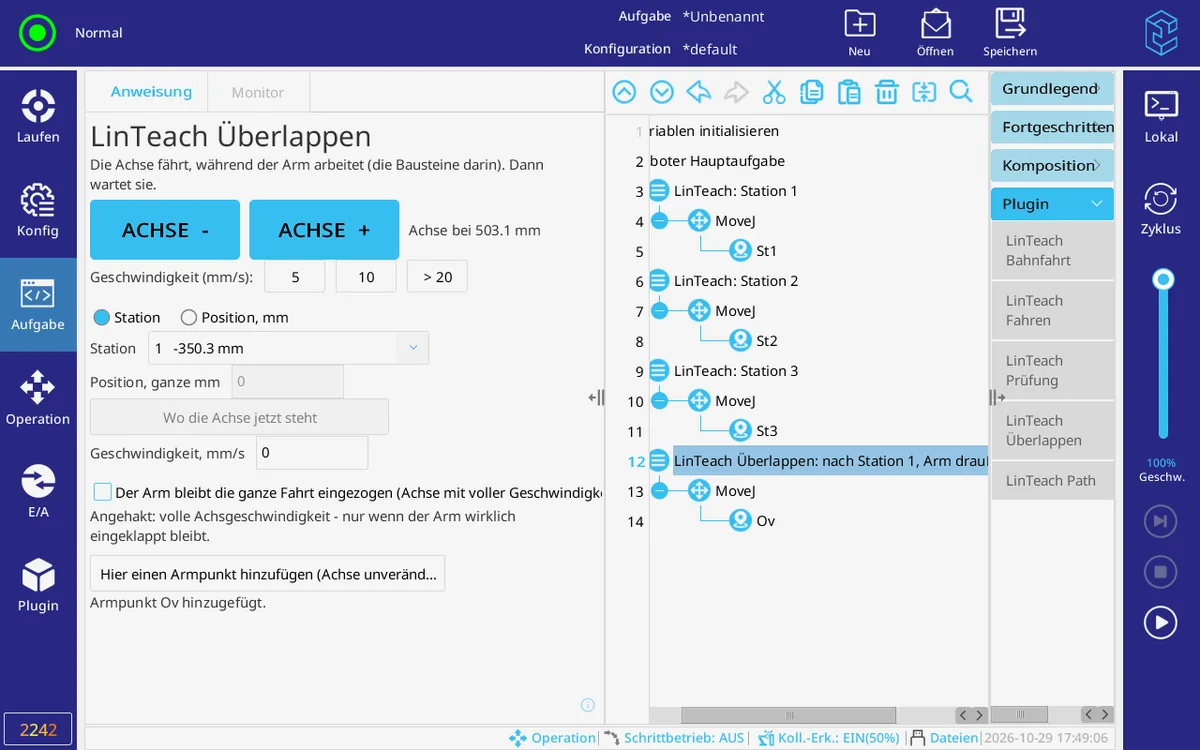
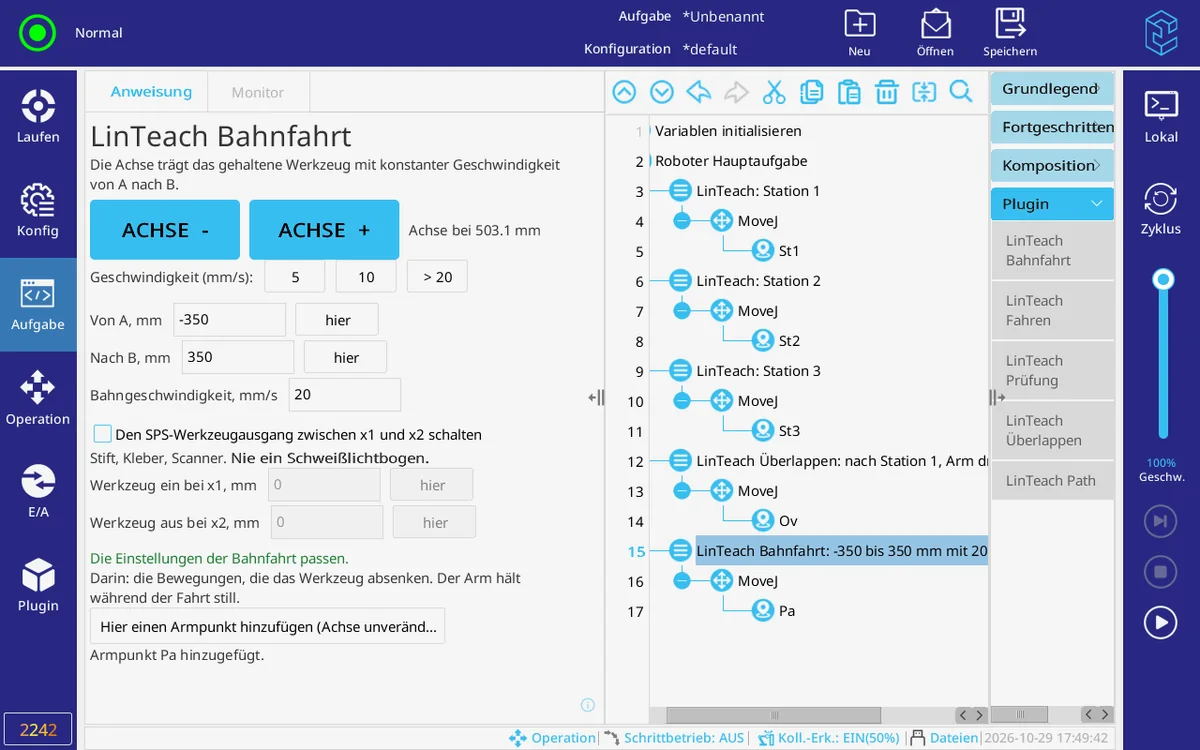
LinTeach Path
Der ganze Ablauf in einem Block: Fahrpunkte (erst die Schiene, dann der Arm, durch die Luft) und Nahtpunkte (Schiene und Arm gemeinsam, gerade entlang des Bauteils). SCHRITT (Trockenlauf), EINFÜGEN, WERKZEUG EIN/AUS, ein Bild der Punkte und die geschätzte Zykluszeit.
Am echten Elite CS612 erprobt (Stifttest, 28.10.2026).
LinTeach Fahren
Schiene zur Station oder Position, dann arbeitet der Arm weiter. Die Armpunkte passen an jeder Station, weil der Roboter auf der Schiene mitfährt.
Ablauf mit 3 Stationen, 10 von 10 Runden (ohne Lichtbogen, 26.10.2026).
LinTeach Überlappen
Die Schiene fährt, während der Arm arbeitet. Volle Geschwindigkeit nur mit eingezogenem Arm, sonst 20 mm/s.
LinTeach Bahnfahrt
Die Schiene führt ein gehaltenes Werkzeug mit gleichmäßiger Geschwindigkeit am Bauteil vorbei — für Marker, Kleber oder Scanner.
04Verlässlichkeit
Eine Schiene, die antwortet.
Die Schiene hat eine eigene Steuerung und prüft jeden Befehl des Roboters. Jeder wird bestätigt — oder mit Grund abgelehnt, auf Deutsch und Englisch. Ist der Roboter 2 Sekunden still, wird der Arm freigeschaltet oder das Bedienfeld auf LOKAL gestellt, bleibt die Schiene stehen. Eine Station, die seit dem Einlernen verschoben wurde, wird abgelehnt, bevor sich etwas bewegt.
- Jeder Befehl bestätigt
- Jede Ablehnung mit Grund, in Worten
- Deutsch und Englisch
- Verbindung prüfen: 7 Tests, nichts bewegt sich
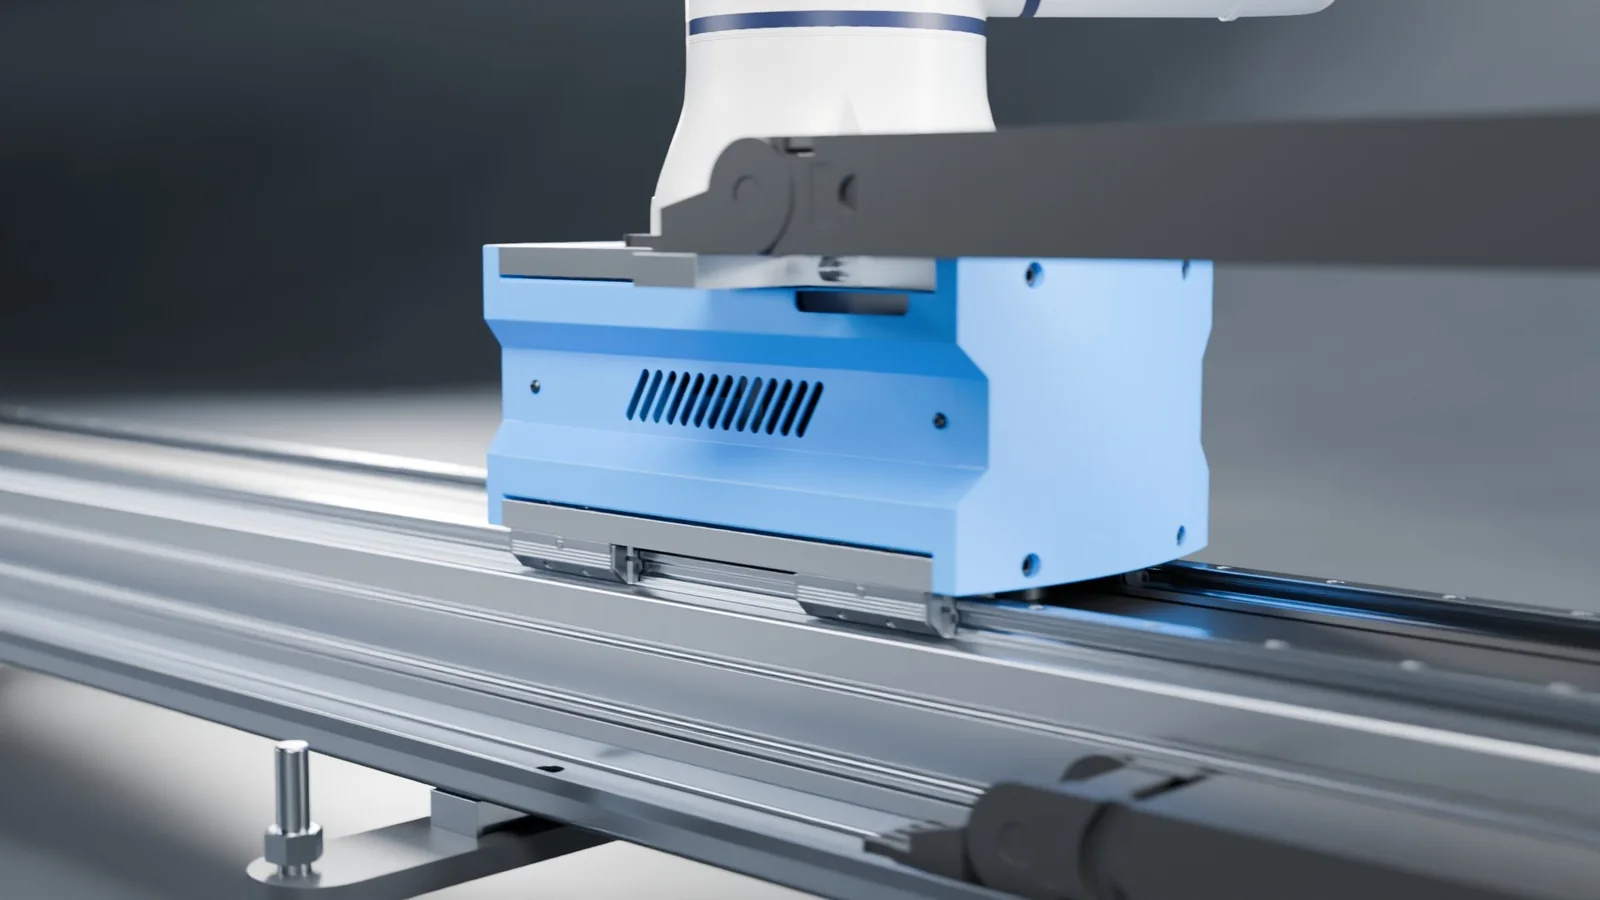
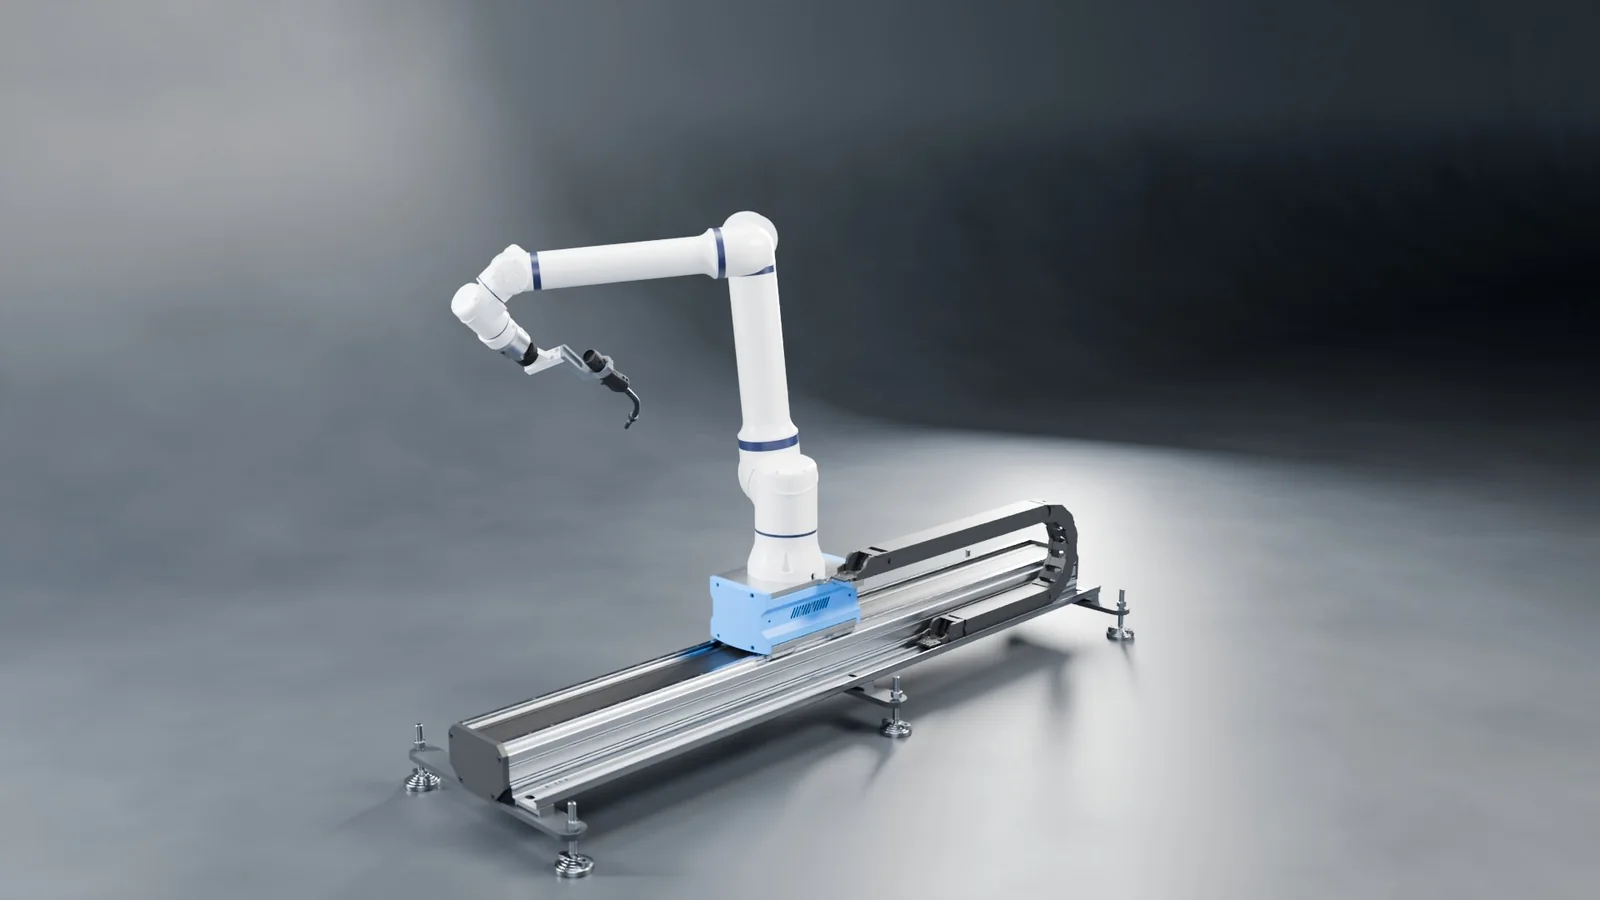
Rendering: Schlitten mit Energiekette
05Zwei Roboter, eine Schiene
Beide führen LinTeach im Pendant.
Dieselbe Schiene, dieselbe offene Schnittstelle — jeder Roboter mit seinem eigenen Plugin.
Elite CS612
Der Roboter, mit dem die Schiene entwickelt wurde.
- Alle Blöcke am Pendant, einschließlich Path
- Ablauf mit drei Stationen, 10 von 10 Runden
- 60 mm/s mit Roboter und Brenner an Bord
Universal Robots UR10e
Seit Oktober 2026 am selben Aufbau.
- Fährt die Schiene über dieselbe Schnittstelle
- Bahnfahrt und Andrücken während der Fahrt
- Stifttest bestanden: Punkt und gerade Linie
06Vorher und jetzt
Was sich ändert.
| Vorher | Jetzt |
|---|---|
| Zwei Bildschirme: Schienen-Bedienfeld und Roboter-Pendant | Ein Pendant: die Schiene steckt in LinTeach |
| Schienenbewegungen als Skriptzeilen | Programmblöcke, kein Skript tippen |
| Stationen und Armpunkte getrennt eingelernt | Ein Druck speichert Arm + Schiene |
| Naht begrenzt durch die Reichweite des Arms | 1200 mm Linie mit 800 mm Schiene, ein Block |
| Roboter verstummt — Schiene fährt weiter | Schiene steht innerhalb von 2 Sekunden |
| Station verschoben — Armpunkte unbemerkt falsch | Verschobene Station wird abgelehnt, bevor sich etwas bewegt |
07Anwendungen
Wofür die Achse fährt.
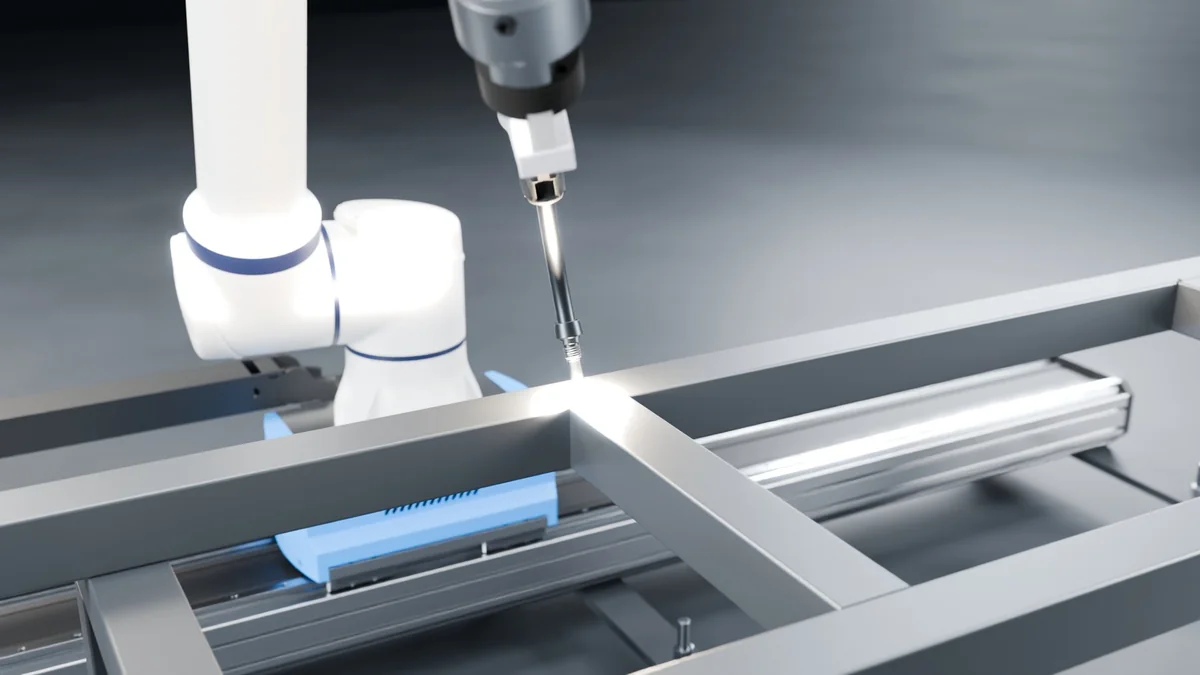
Schweißen entlang langer Teile · Mit Stift und kaltem Brenner getestet; Schweißen mit Lichtbogen folgt nach dem Sicherheitskreis der Zelle.
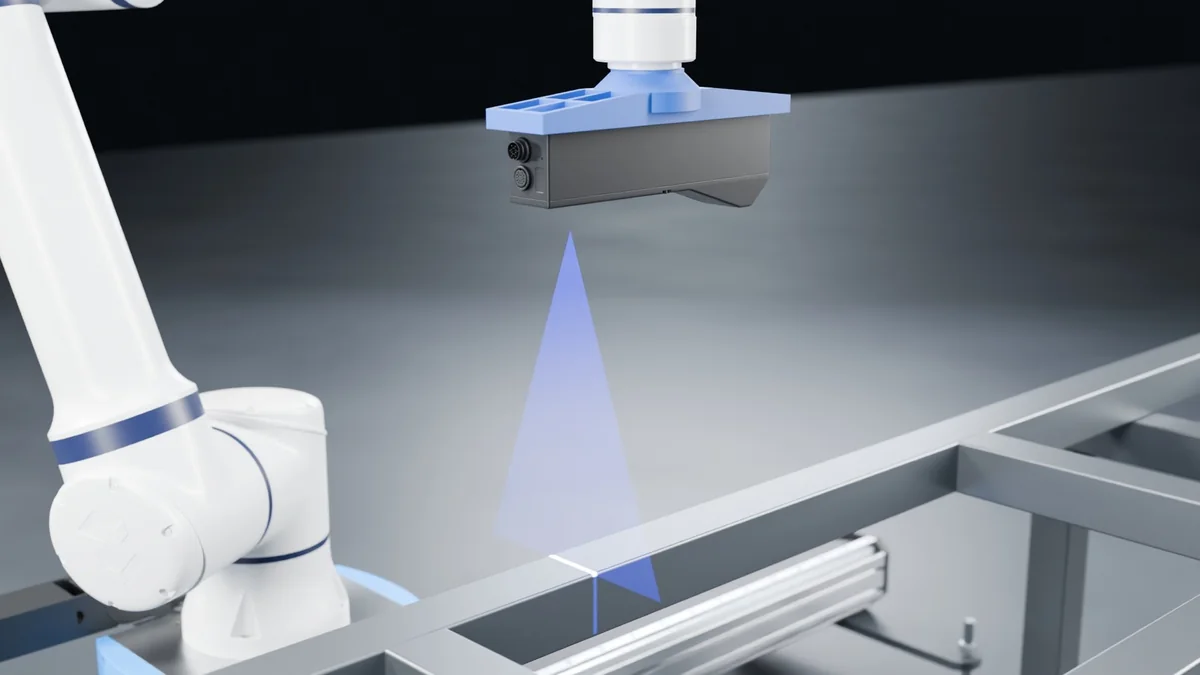
Scannen langer Teile · Anwendungsbeispiel (Rendering).
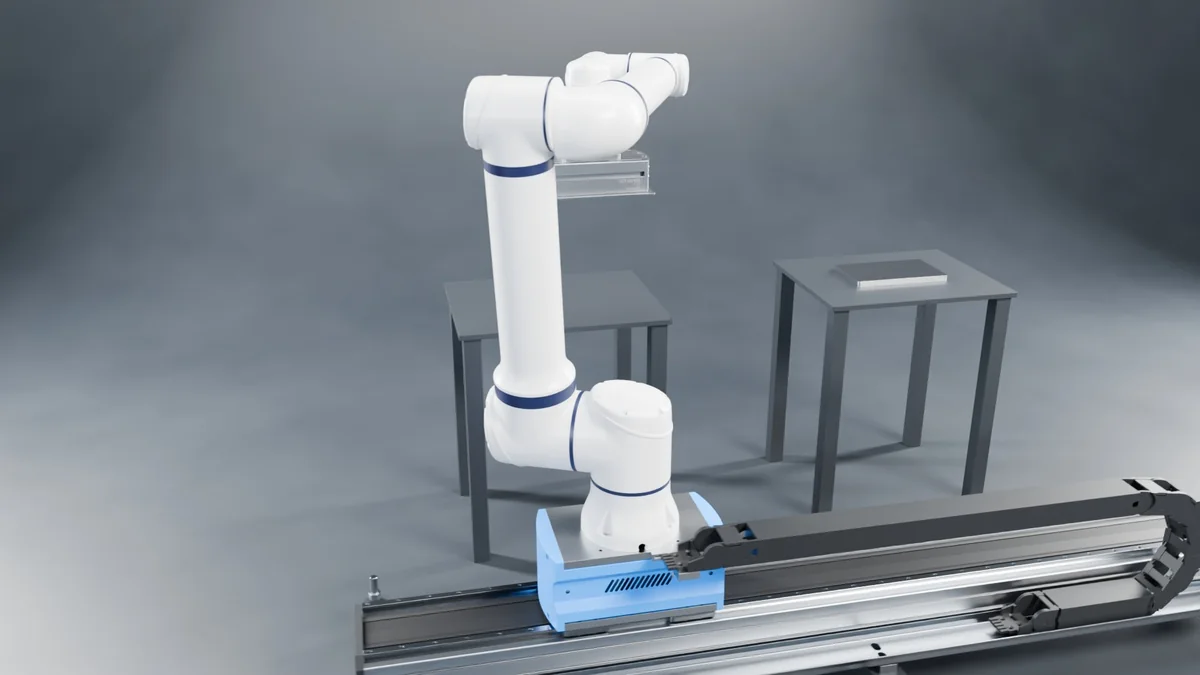
Handling entlang der Schiene · Anwendungsbeispiel (Rendering).
08Der Film
Zwei Minuten: LinTeach am UR10e.
LinTeach für Universal Robots · Animation mit den Pendant-Bildschirmen des Plugins
09Was gelaufen ist
Getestet an echten Robotern (Oktober und November 2026)
Diese Liste enthält nur, was auf echter Hardware gelaufen ist.
- LinTeach Path am Roboter: der Stift am Brenner blieb bei jedem Lauf auf der Klebebandlinie (nach Augenmaß).
- Eine Linie von −600 bis +600 mm, während die Schiene −400 bis +400 mm fuhr.
- Ein Ablauf mit drei Stationen (ohne Lichtbogen): 10 von 10 Runden, etwa 2 min 40 s pro Runde.
- Roboter und Brenner an Bord, 20 bis 60 mm/s: jede Fahrt kam an, Schleppfehler 2,2 mm bei 60 mm/s, kein Schutzstopp.
- SPS-Testreihe an der echten Steuerung: 43 von 43 Prüfungen.
- UR10e: der Roboter fährt die Schiene über dieselbe Schnittstelle (29.10.2026).
- UR10e: Bahnfahrt am Bauteil vorbei, vom Roboter gestartet (30.10.2026); Andrücken während der Fahrt (02.11.2026).
- UR10e: Stifttest bestanden — ein Punkt, während die Schiene 100 mm fuhr, und eine gerade Linie über 40 mm (03.11.2026).
- UR10e: Tastpunkte an zwei Schienenpositionen 0,6 mm auseinander, 10 N Andruck während der Fahrt bei 10 mm/s (03.11.2026).
10Datenblatt
Technische Daten der Versuchsmaschine.
Alle Werte von der Versuchsmaschine, Oktober 2026.
- Verfahrweg
- etwa 1,4 m (−700 … +700 mm)
- Antrieb
- 400-W-Servo, 17-Bit-Geber, Planetengetriebe 40:1, Zahnstange und Ritzel
- Geschwindigkeit
- max. 60 mm/s mit Roboter (erzwungen); Nahtfahrten max. 20 mm/s; Tippen 5 / 10 / 20 mm/s
- Steuerung
- Kinco AK840M Motion-SPS, CODESYS, EtherCAT 1 ms
- Bedienfeld
- 7-Zoll-Touchpanel, Deutsch / Englisch
- Roboterverbindung
- Modbus TCP mit Quittierung und Roboter-Herzschlag
- Stationen
- 50 benannte Stationen, bleiben bei Stromausfall erhalten
- Roboter
- Elite CS612 und Universal Robots UR10e
- Plugin
- LinTeach für Elite und für UR, Installation per USB-Stick, Deutsch / Englisch
11Häufige Fragen
Kurz beantwortet.
Welche Roboter?
Heute der Elite CS612 und der Universal Robots UR10e — beide mit einem eigenen Plugin für ihr Pendant. Jeder weitere Roboter mit Modbus TCP kann die Schiene mit wenigen Skriptzeilen steuern; ein Pendant-Plugin dafür bauen wir auf Anfrage.
Muss ich Skripte schreiben?
Nein. Das Plugin schreibt das Schienenskript für Sie ins Programm.
Kann es schweißen?
Der Path-Block ist für Nähte gemacht und mit Stift und kaltem Brenner getestet. Schweißen mit Lichtbogen folgt, wenn der Sicherheitskreis der Zelle fertig ist.
Braucht es eine Referenzfahrt?
Ja, ein kurzes Einrichten nach dem Einschalten: die Schiene fährt einmal an ihr Ende und findet ihre Null.
12Sicherheit
Klar gesagt.
Der NOT-HALT in dieser Software ist ein Prozess-Stopp. Er setzt voraus, dass Steuerung und Antrieb funktionsfähig sind, und ist kein zertifizierter Sicherheitskreis.
Ein zertifizierter Stopp erfordert ein Sicherheitsrelais und ein Schütz, die die Motorleistung unabhängig von jeder Steuerung abschalten — im Rahmen der Risikobeurteilung der Maschine (ISO 13849, ISO 10218, ISO/TS 15066).
Nächster Schritt
Passt das zu Ihrer Zelle?
Sagen Sie uns, welcher Roboter auf der Achse sitzt und wie lang die Naht werden soll — wir sagen Ihnen, was heute schon gemessen ist und was wir für Ihren Fall auslegen.
Beide Roboter steuern dieselbe Schiene über dieselbe offene Schnittstelle — Modbus TCP.