Was wir vertreiben und integrieren
Ein Profilsystemin zwei Baugrößen.
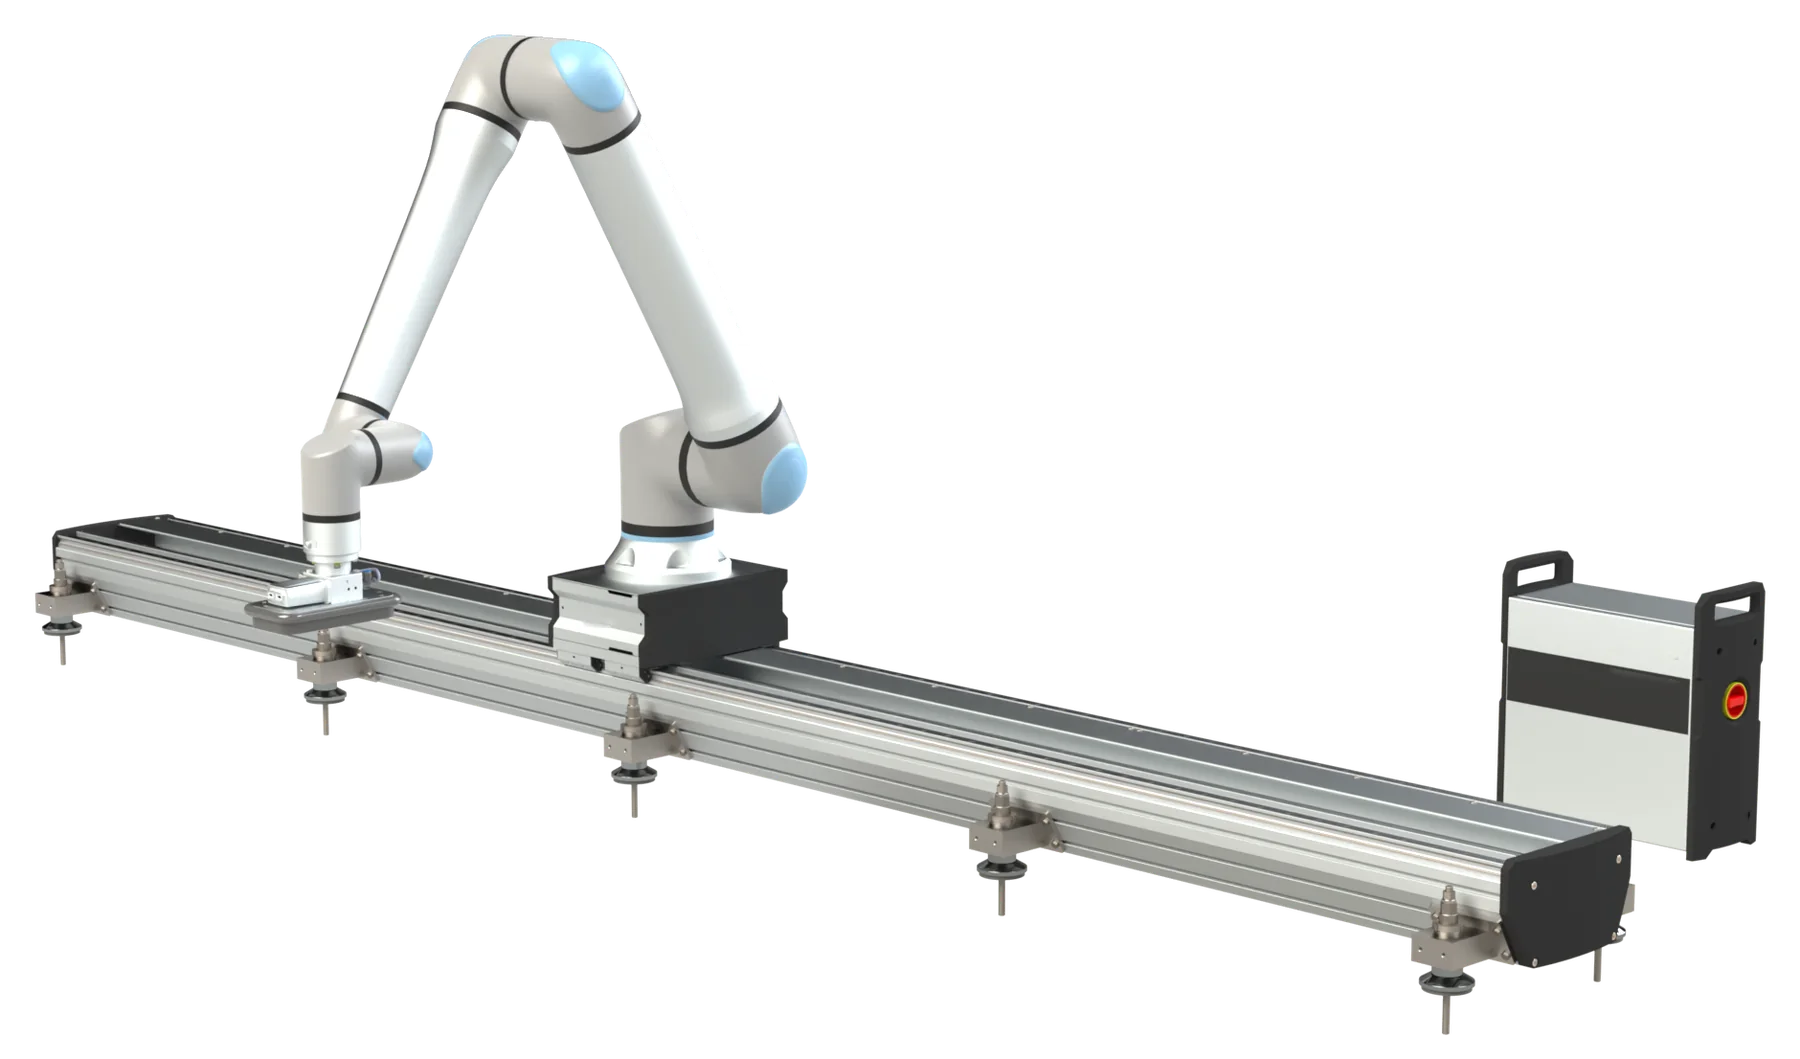
Wenn ein Roboterarm nicht reicht, setzen wir ihn auf eine Linearachse – bis 80 Meter, am Boden, an der Wand oder an der Decke. Auslegung, Lieferung und Inbetriebnahme kommen von uns.
- Verfahrweg
- 2 – 80m
- Traglast
- bis 360kg
- Wiederholgenauigkeit
- ±0,10mm
- Montage
- Boden · Wand · Decke
Linearachsen
RE2 und RE3 im Vergleich
Ein patentiertes Aluminiumprofil in genau zwei Größen. Gleiche Architektur, gleiche Steuerung, gleiche Ersatzteile — nur die Traglast unterscheidet sich.
Alles entsteht aus zwei patentierten Aluminiumprofilen. Für Sie heißt das gleiche Ersatzteile, gleiche Wartung und gleiche Steuerungslogik — auch wenn die Anlage in fünf Jahren erweitert wird.
Cobots & kleine Industrieroboter
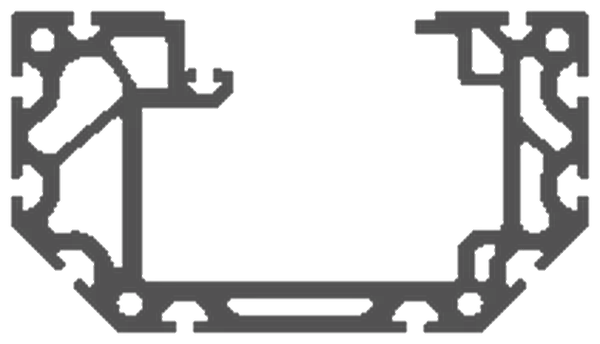
Die kompakte Standardachse für Cobots und kleine Industrieroboter.
- Max. Traglast
- 200 kg
- Verfahrweg
- 2 m – 80 m
- Max. Geschwindigkeit
- 400 mm/s
- Max. Beschleunigung
- 200 mm/s²
- Wiederholgenauigkeit
- ±0,10 mm
- Profilquerschnitt
- 200 × 111 mm
- Montage
- Boden · Wand · Decke
- Spannungsversorgung
- 230 V AC · 16 A
- Motorspannung
- 48 V DC
- Haltebremse
- serienmäßig, alle Lagen
- Einsatztemperatur
- 0 – 40 °C
- Luftfeuchtigkeit
- max. 80 % n. kond.
Markenoffen: UR · Doosan · Techman · Rokae · Fanuc · ABB
Große Cobots & Industrieroboter
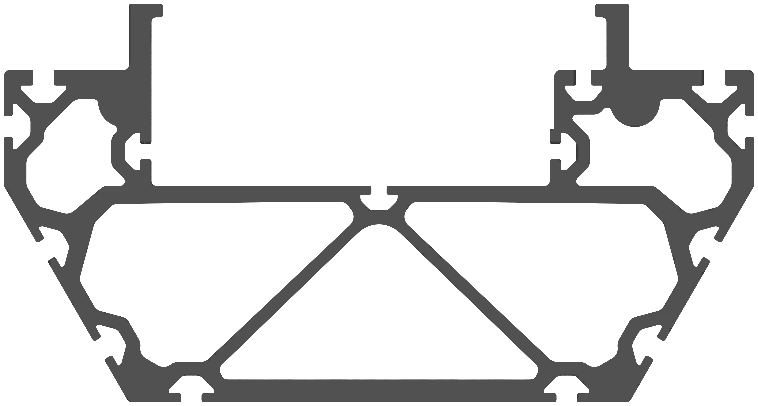
Die Hochlast-Achse für große Cobots wie UR20 und Doosan H sowie Industrieroboter.
- Max. Traglast
- 360 kg
- Verfahrweg
- 2 m – 80 m
- Max. Geschwindigkeit
- 800 mm/s
- Max. Beschleunigung
- 350 mm/s²
- Wiederholgenauigkeit
- ±0,10 mm
- Profilquerschnitt
- 330 × 175 mm
- Montage
- Boden · Wand · Decke
- Spannungsversorgung
- 230 V AC · 16 A
- Motorspannung
- 48 V DC
- Haltebremse
- serienmäßig, alle Lagen
- Einsatztemperatur
- 0 – 40 °C
- Luftfeuchtigkeit
- max. 80 % n. kond.
Markenoffen: UR · Doosan · KUKA · ABB · Fanuc · Stäubli
Vollständige Kennwerte im Datenblatt. Jede Achse wird projektspezifisch ausgelegt — Verfahrweg, Antrieb und Traglast rechnen wir für Ihren Anwendungsfall.
Konfigurationen
Vier Standardkonfigurationen
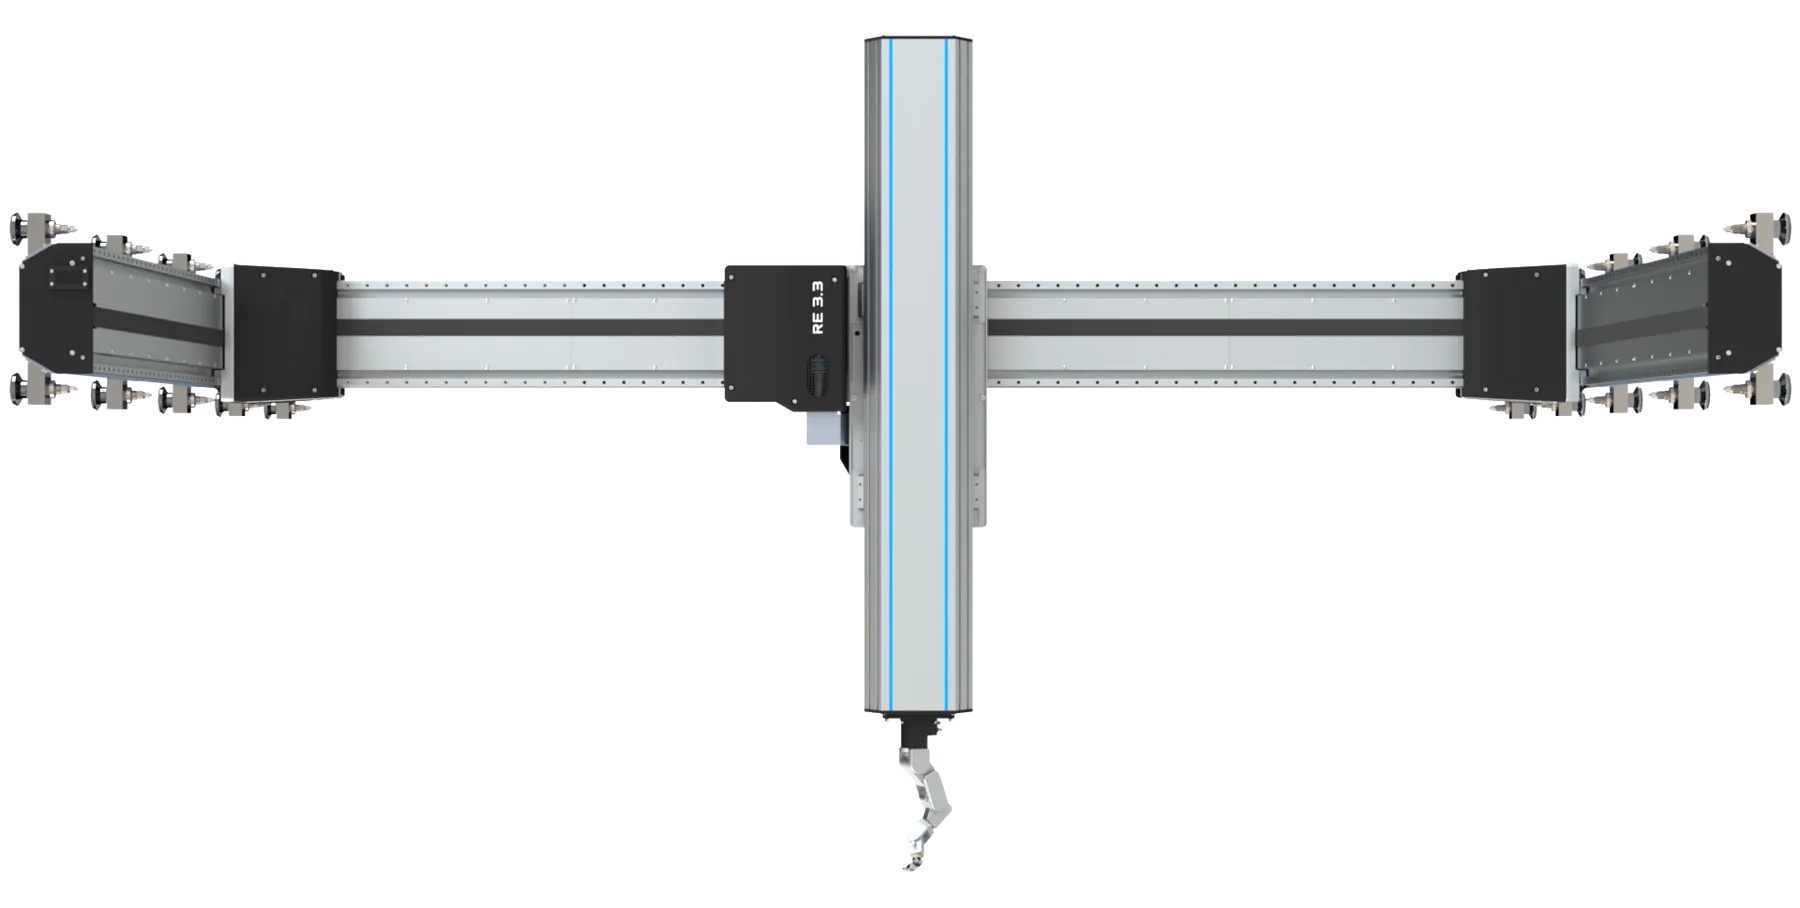
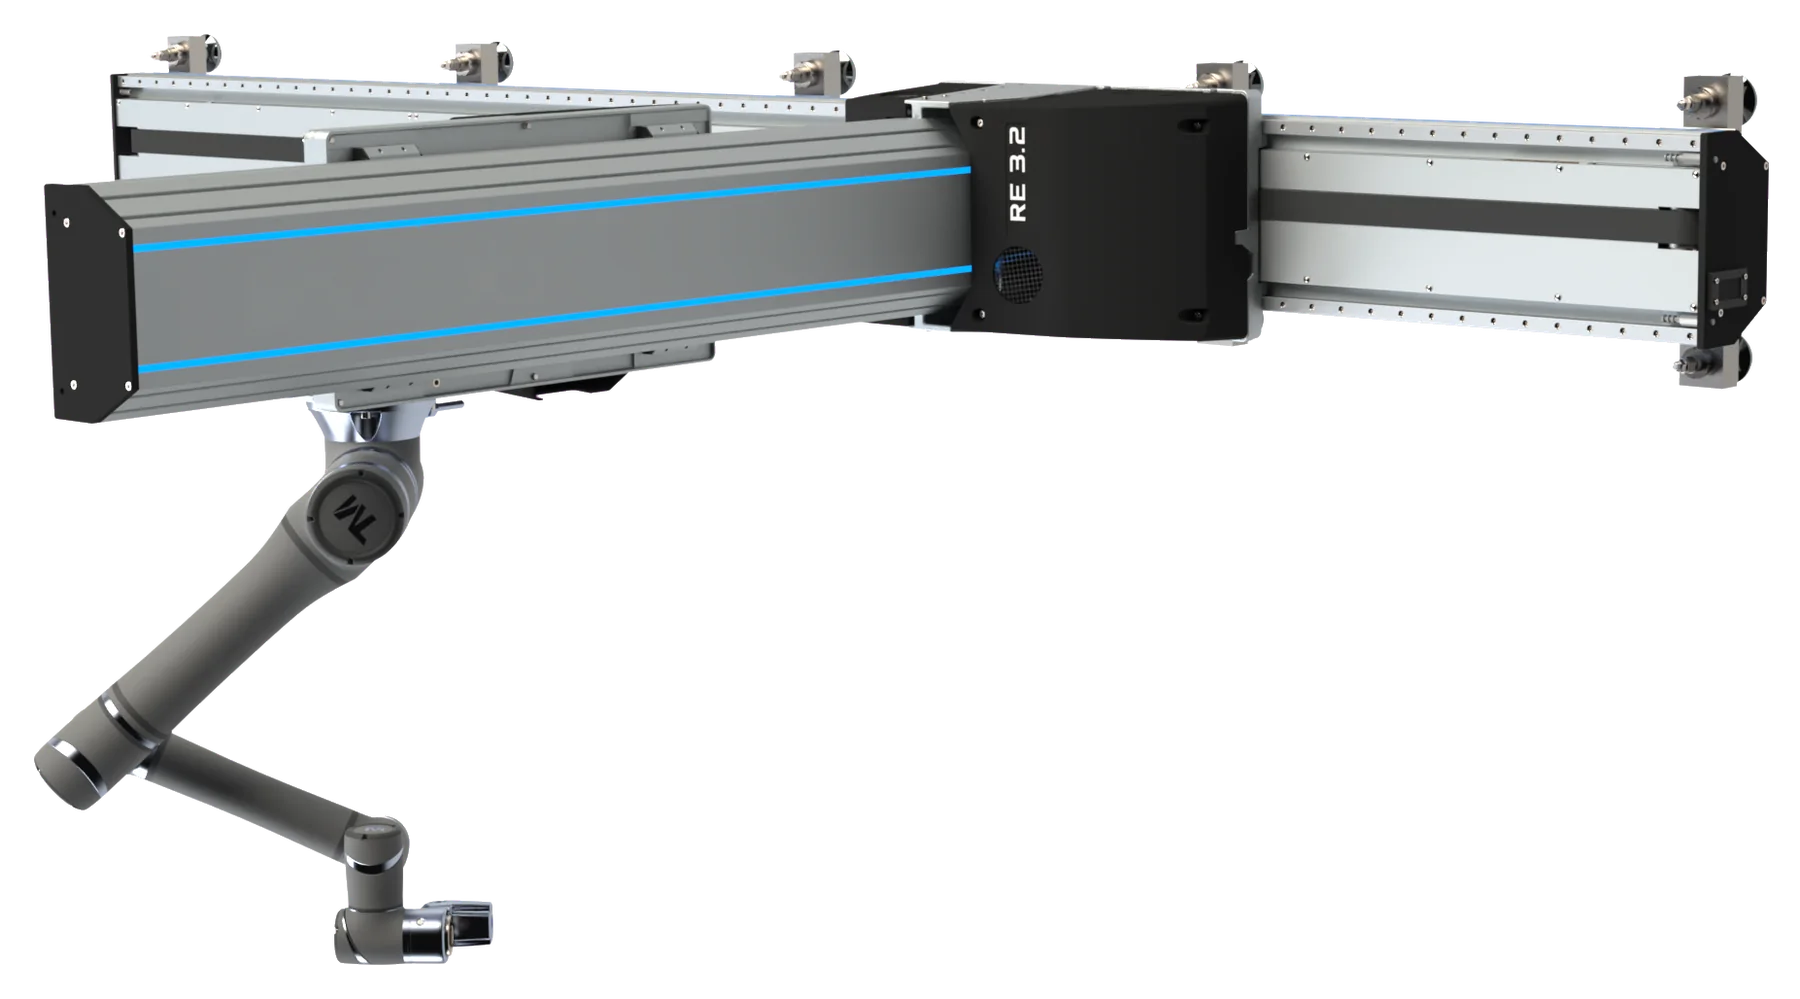
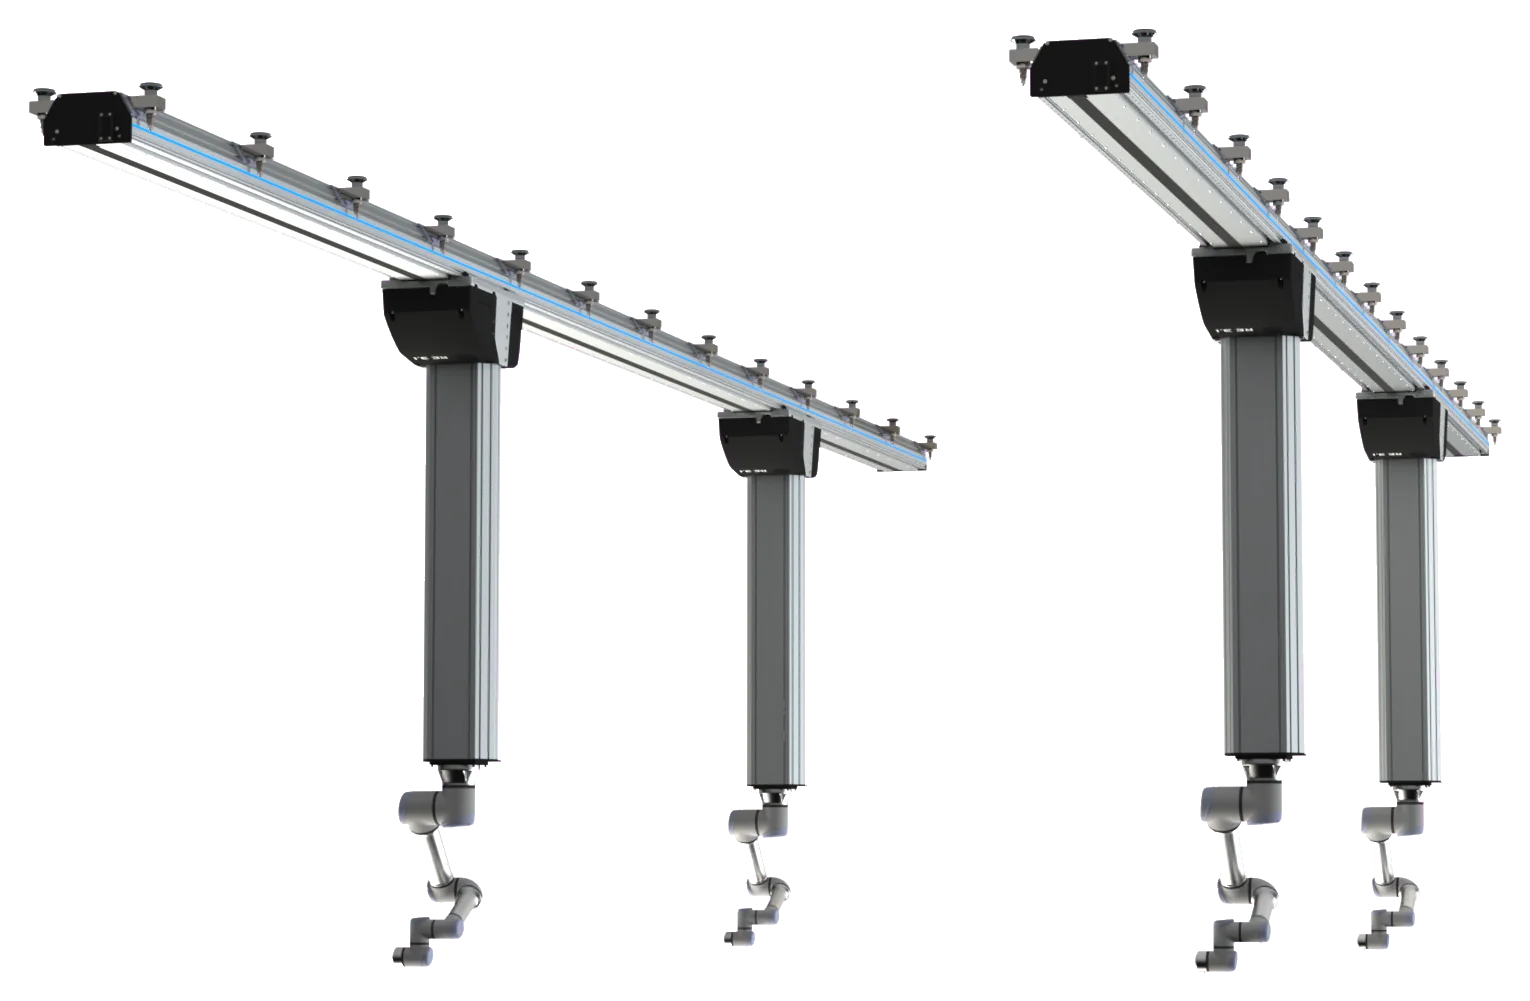
Einbaulage und Antrieb
Boden, Wand oder Decke — die Traglast bleibt in jeder Einbaulage gleich, die Haltebremse sichert die Last auch im Stillstand. Als Antrieb wählen wir Zahnstange für höchste Präzision oder Zahnriemen, wo Taktzeit vor Genauigkeit steht. Die konkrete Auslegung rechnen wir projektspezifisch.
Zahnstange
Höchste Präzision und Steifigkeit, auch über lange Wege.
Zahnriemen
Höhere Dynamik, wo Taktzeit vor Genauigkeit steht.
3DJK Konfigurator
Linearachse in 3D auslegen.
Achse aufbauen, Roboter aufsetzen, Bewegung prüfen – direkt im Browser. Länge oder Hub, Einbaulage, Schlitten, Roboter, Stützen oder Füße, Energiekette und Abdeckung wählen; für die eingegebene Last zeigt der Konfigurator statische Sicherheit, Lebensdauer der Führungen, benötigte Kassetten, Antriebskraft und Strukturprüfungen.
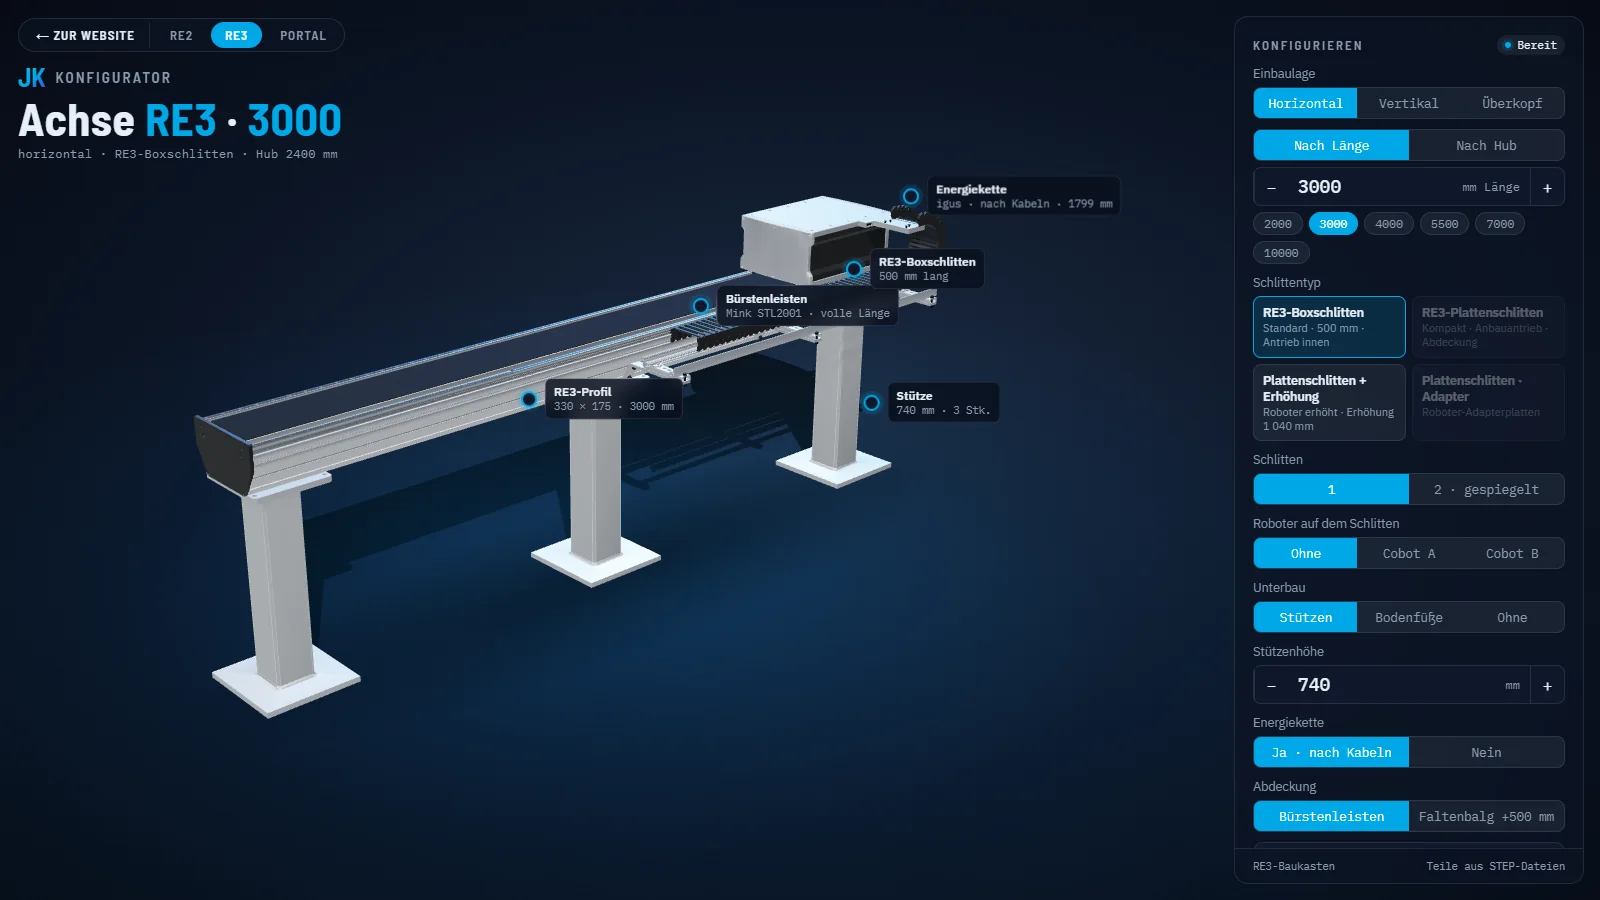
Vorauslegung im BrowserRE2 · RE3 · Portal
Portalsysteme
Portalsysteme für große Bauteile
Große Bauteile passen in keine Roboterzelle. Ein Portal aus Serienachsen spannt den Arbeitsraum über das ganze Bauteil — projektspezifisch dimensioniert, aber aus Standardteilen.
- Arbeitsraum statt Reichweite — Das Portal spannt sich über das ganze Bauteil.
- Keine Bodenverankerung nötig — Frei stehend auf Stahlstützen oder direkt montiert.
- Wechselbare Werkzeuge — Greifer, 6-Achs-Roboter oder Schwenkkopf.
- Statisch gerechnet — Jede Stütze wird vor Auslieferung nachgewiesen.
Einsatzbereiche: Großflächige Roboterzellen · Multi-Station Pick & Place · Schweißen · Fertigteil- und Betonbearbeitung
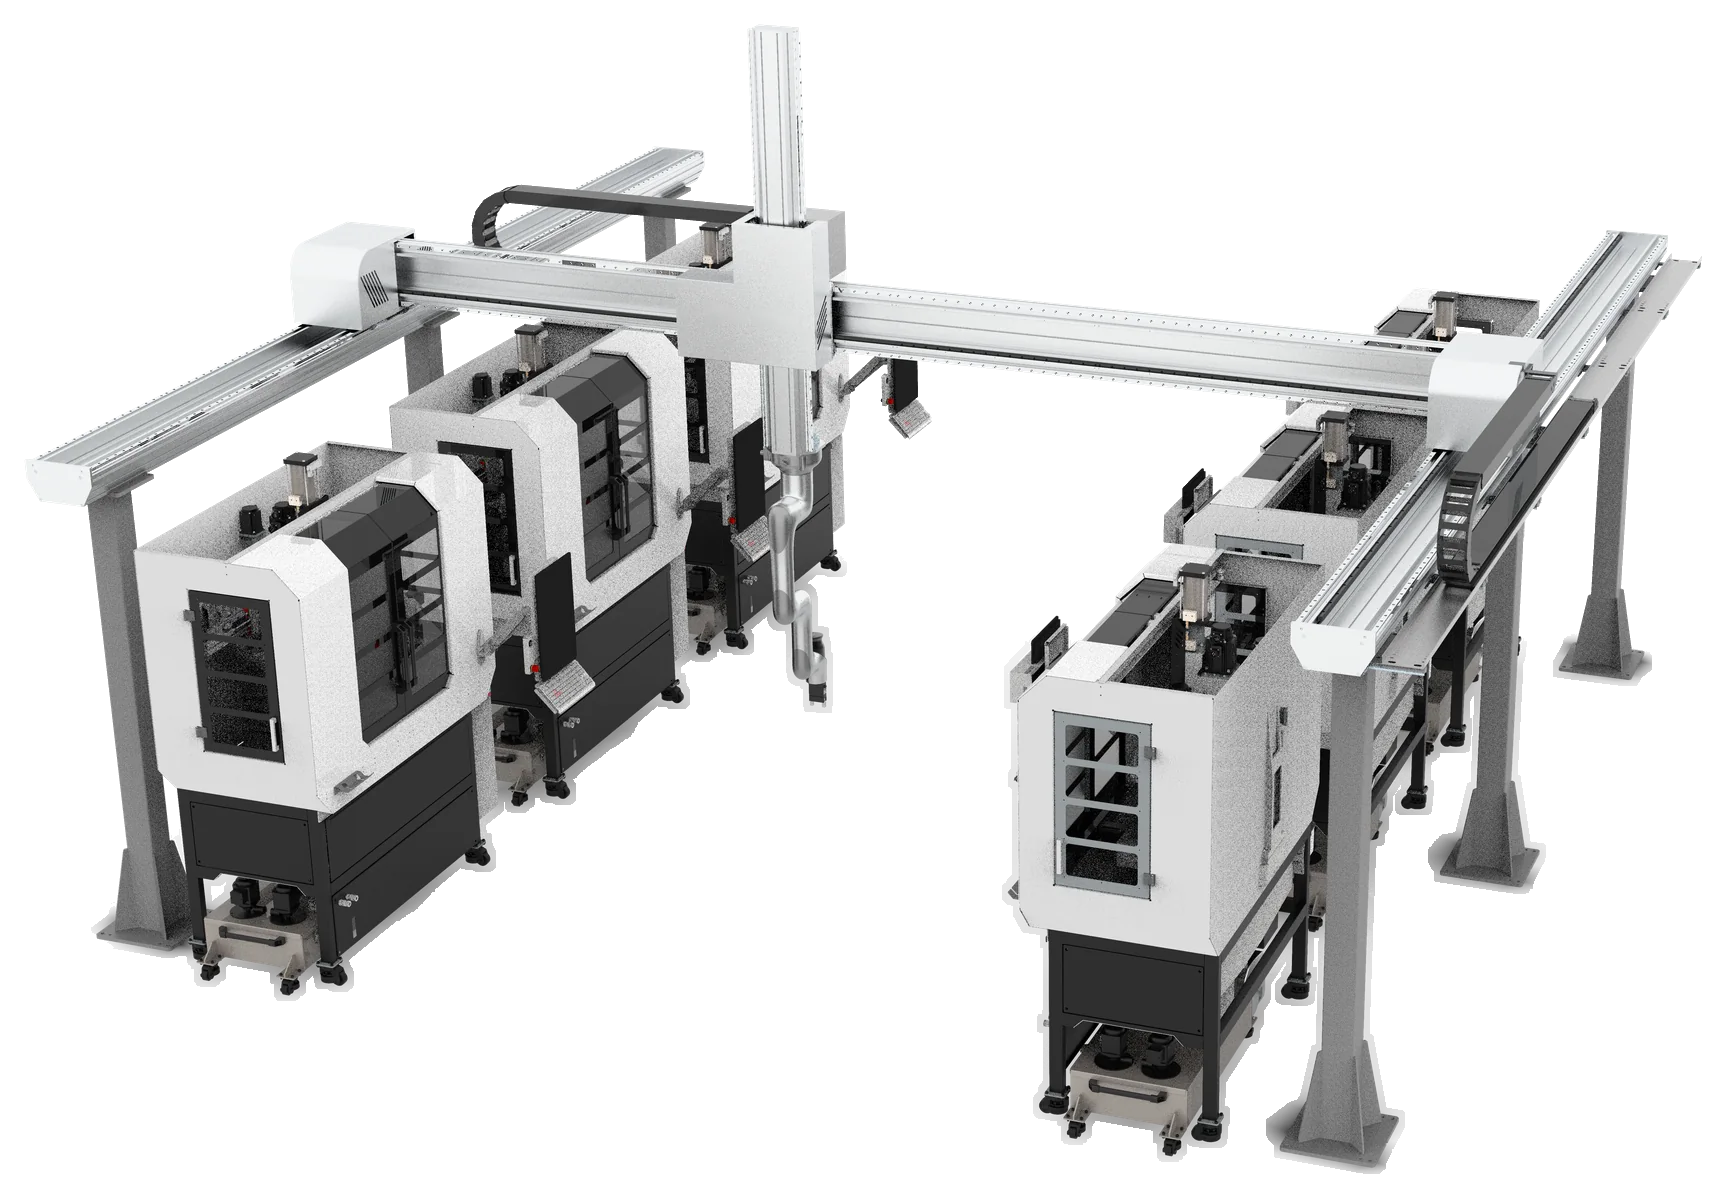
- X-Achsen (Basis, parallel)
- 2 × RE3
- Y-Achse (bewegliche Brücke)
- RE3
- Z-Achse (vertikal, optional)
- RE2
- Verfahrweg pro Achse
- 2 m – 80 m
- Montage
- Frei stehend · Direktmontage
- Stützenprofil
- 140 × 140 × 10 mm · S235
- Spannungsversorgung
- 230 V AC · 48 V DC
- Sicherheitsfunktion
- STO · SIL 3
- Einsatztemperatur
- 0 – 40 °C
- Spannweite & Stützenhöhe
- projektspezifisch
Nächster Schritt
Anlagenplanung anfragen
Bauteil, Taktzeit und verfügbarer Platz genügen für eine erste Auslegung.
+49 9901 957 991 0